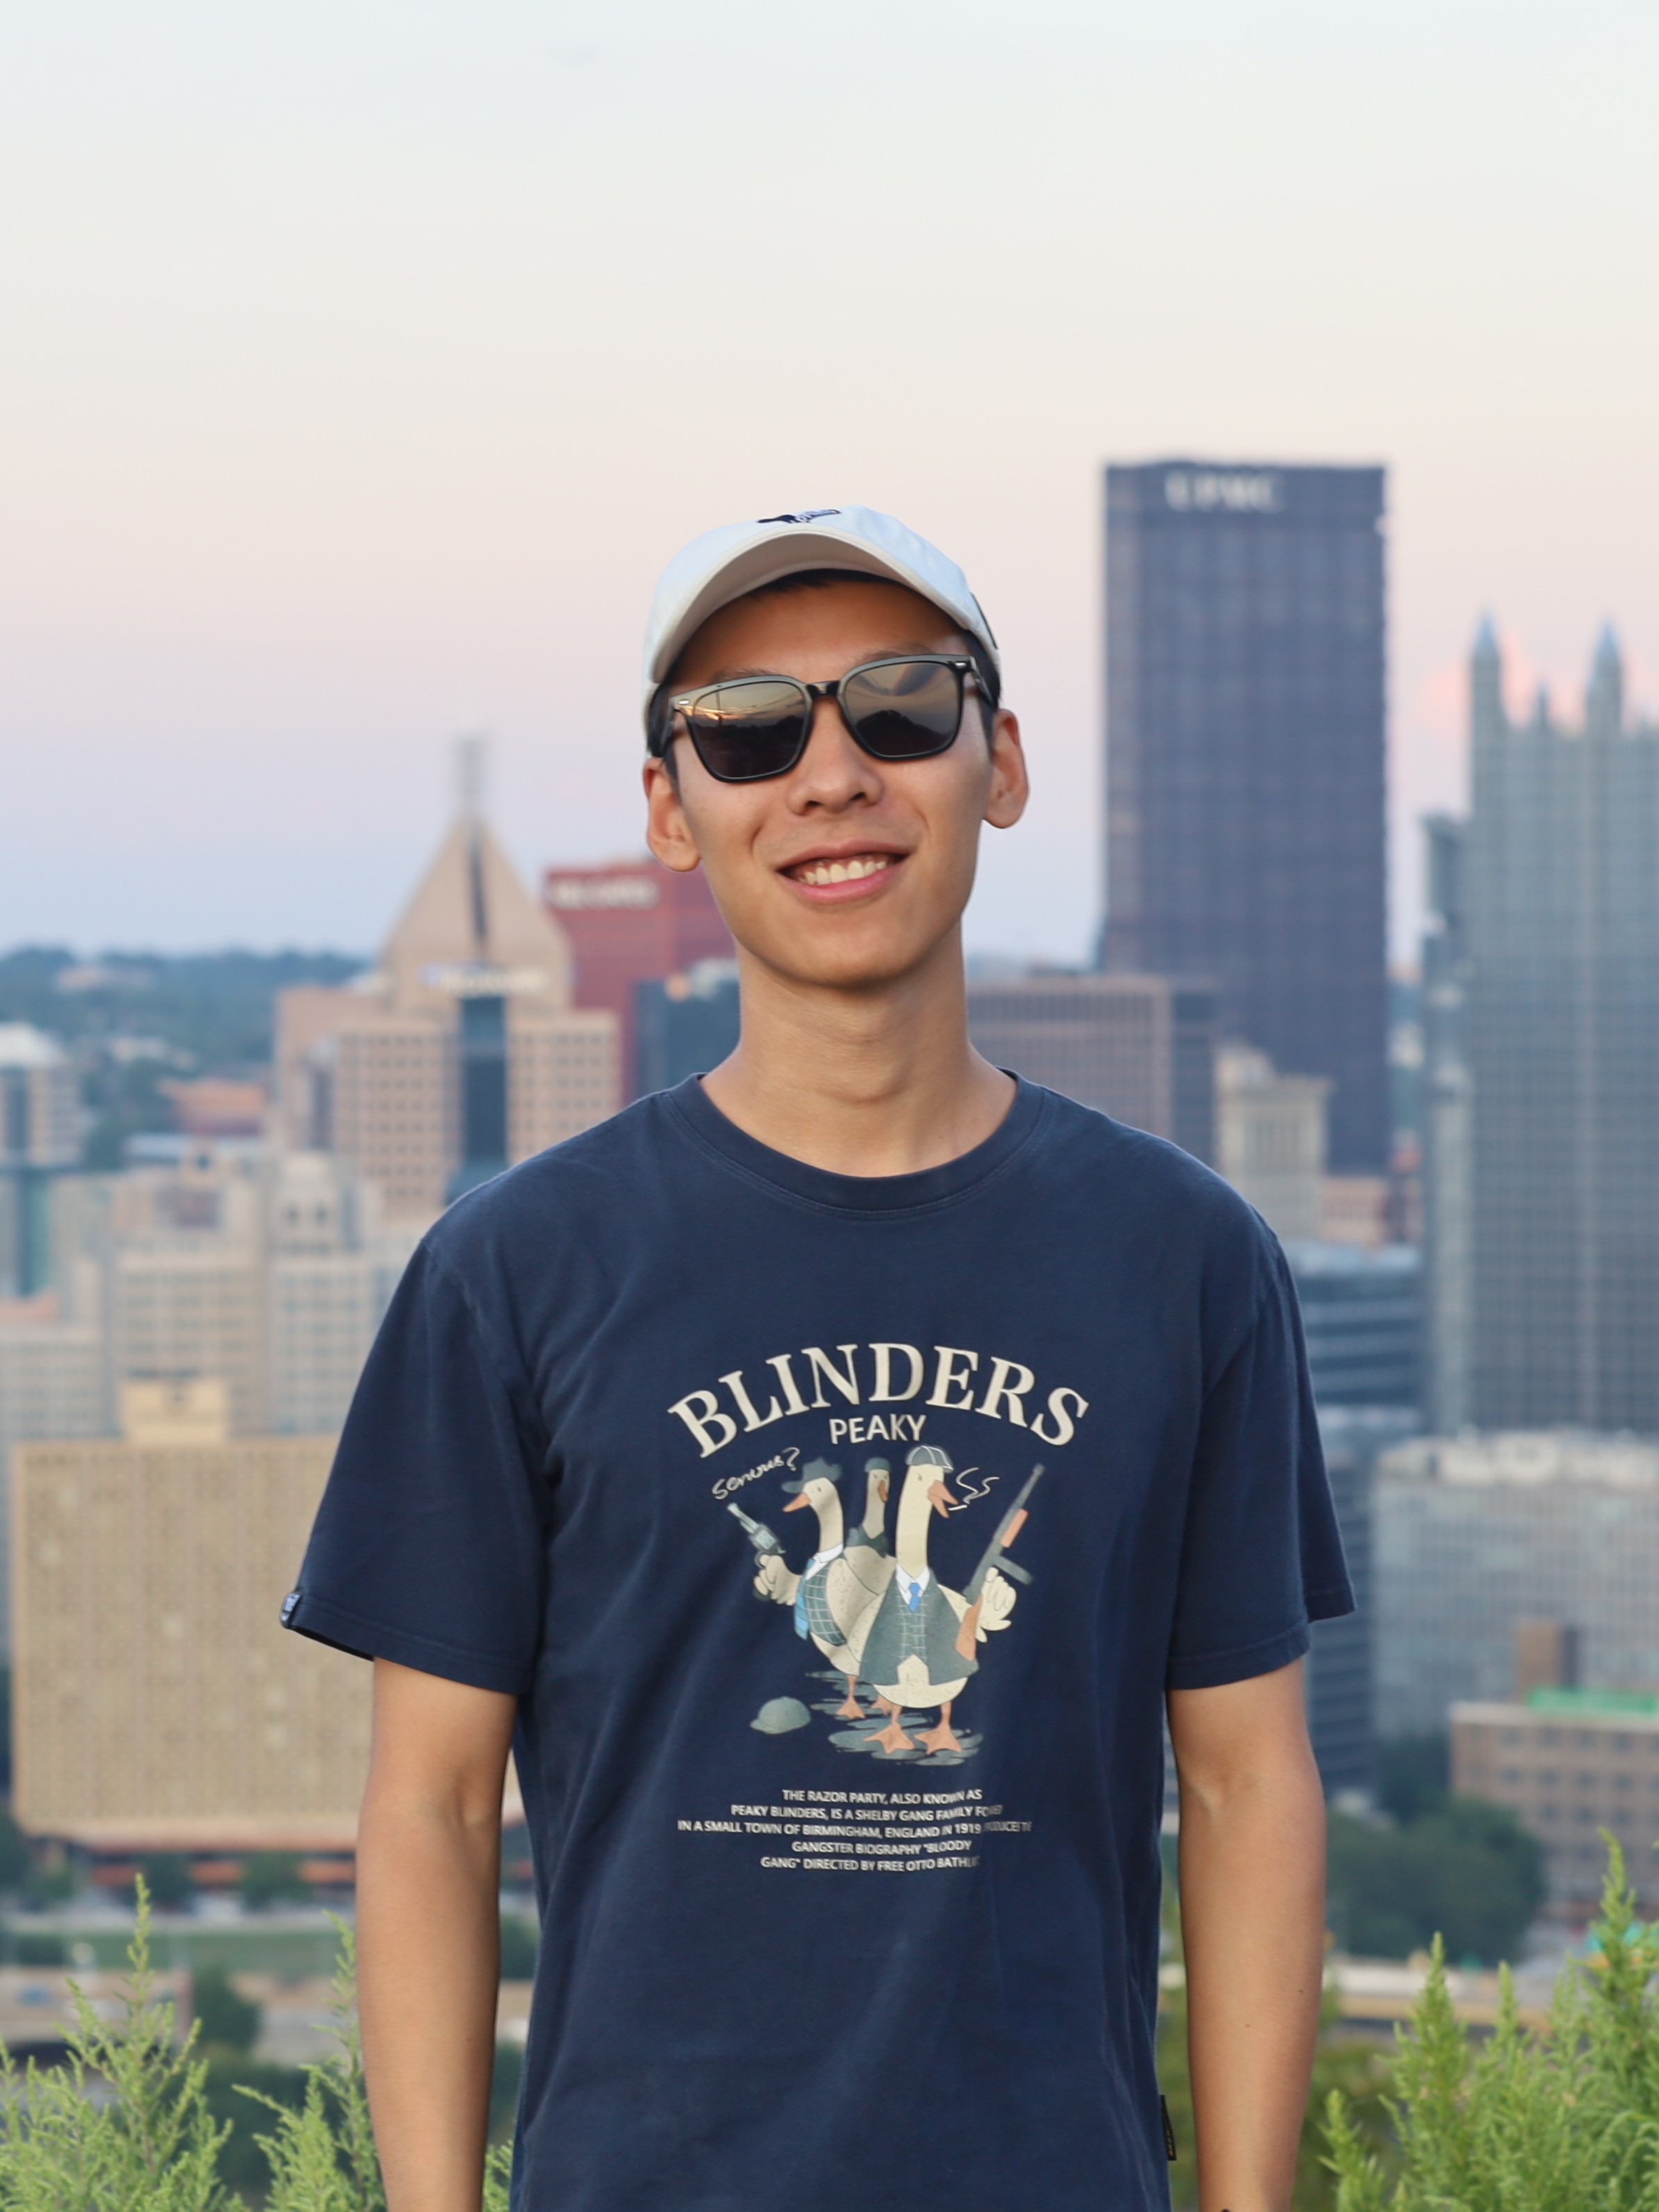
于济川于 2021 年获清华大学机械工程专业工学学士学位,现于清华大学机械工程系攻读机械工程博士学位。研究兴趣包括机器人、机器人操作系统、基于视觉的触觉传感,以及机器人运动规划与控制。曾获 2024 年 IEEE 国际先进机器人与机电一体化会议(ICARM)先进机器人方向最佳论文奖。
研究方向
- 机器人与控制
- 运动规划
- 机器人操作技能学习
论文与成果
已关联 6 条正式发表记录 · 在论文页面查看
Online Time-Optimal Path Parameterization With Third-Order Constraints Based on Sequential Linear Programming
IEEE Transactions on Industrial Informatics
·
Sep 2026
·
doi:10.1109/tii.2026.3688315
Multi-Priority Reactive Motion Control for Safe and Coordinated Dual-Arm Manipulation in Dynamic Environments
IEEE Robotics and Automation Letters
·
Jun 2026
·
doi:10.1109/lra.2026.3686598
Online time-optimal trajectory planning along parametric toolpaths with strict constraint satisfaction and certifiable feasibility guarantee
International Journal of Machine Tools and Manufacture
·
Feb 2026
·
doi:10.1016/j.ijmachtools.2025.104355
Batch Iterative Dual Optimization for Collision-Free Robot Motion Generation
IEEE Transactions on Industrial Informatics
·
Apr 2025
·
doi:10.1109/tii.2024.3507955
Printing Three‐Dimensional Refractory Metal Patterns in Ambient Air: Toward High Temperature Sensors
Advanced Science
·
06 Aug 2023
·
doi:10.1002/advs.202302479
An iterative contouring error compensation scheme for five-axis precision motion systems
Mechanical Systems and Signal Processing
·
Oct 2022
·
doi:10.1016/j.ymssp.2022.109226