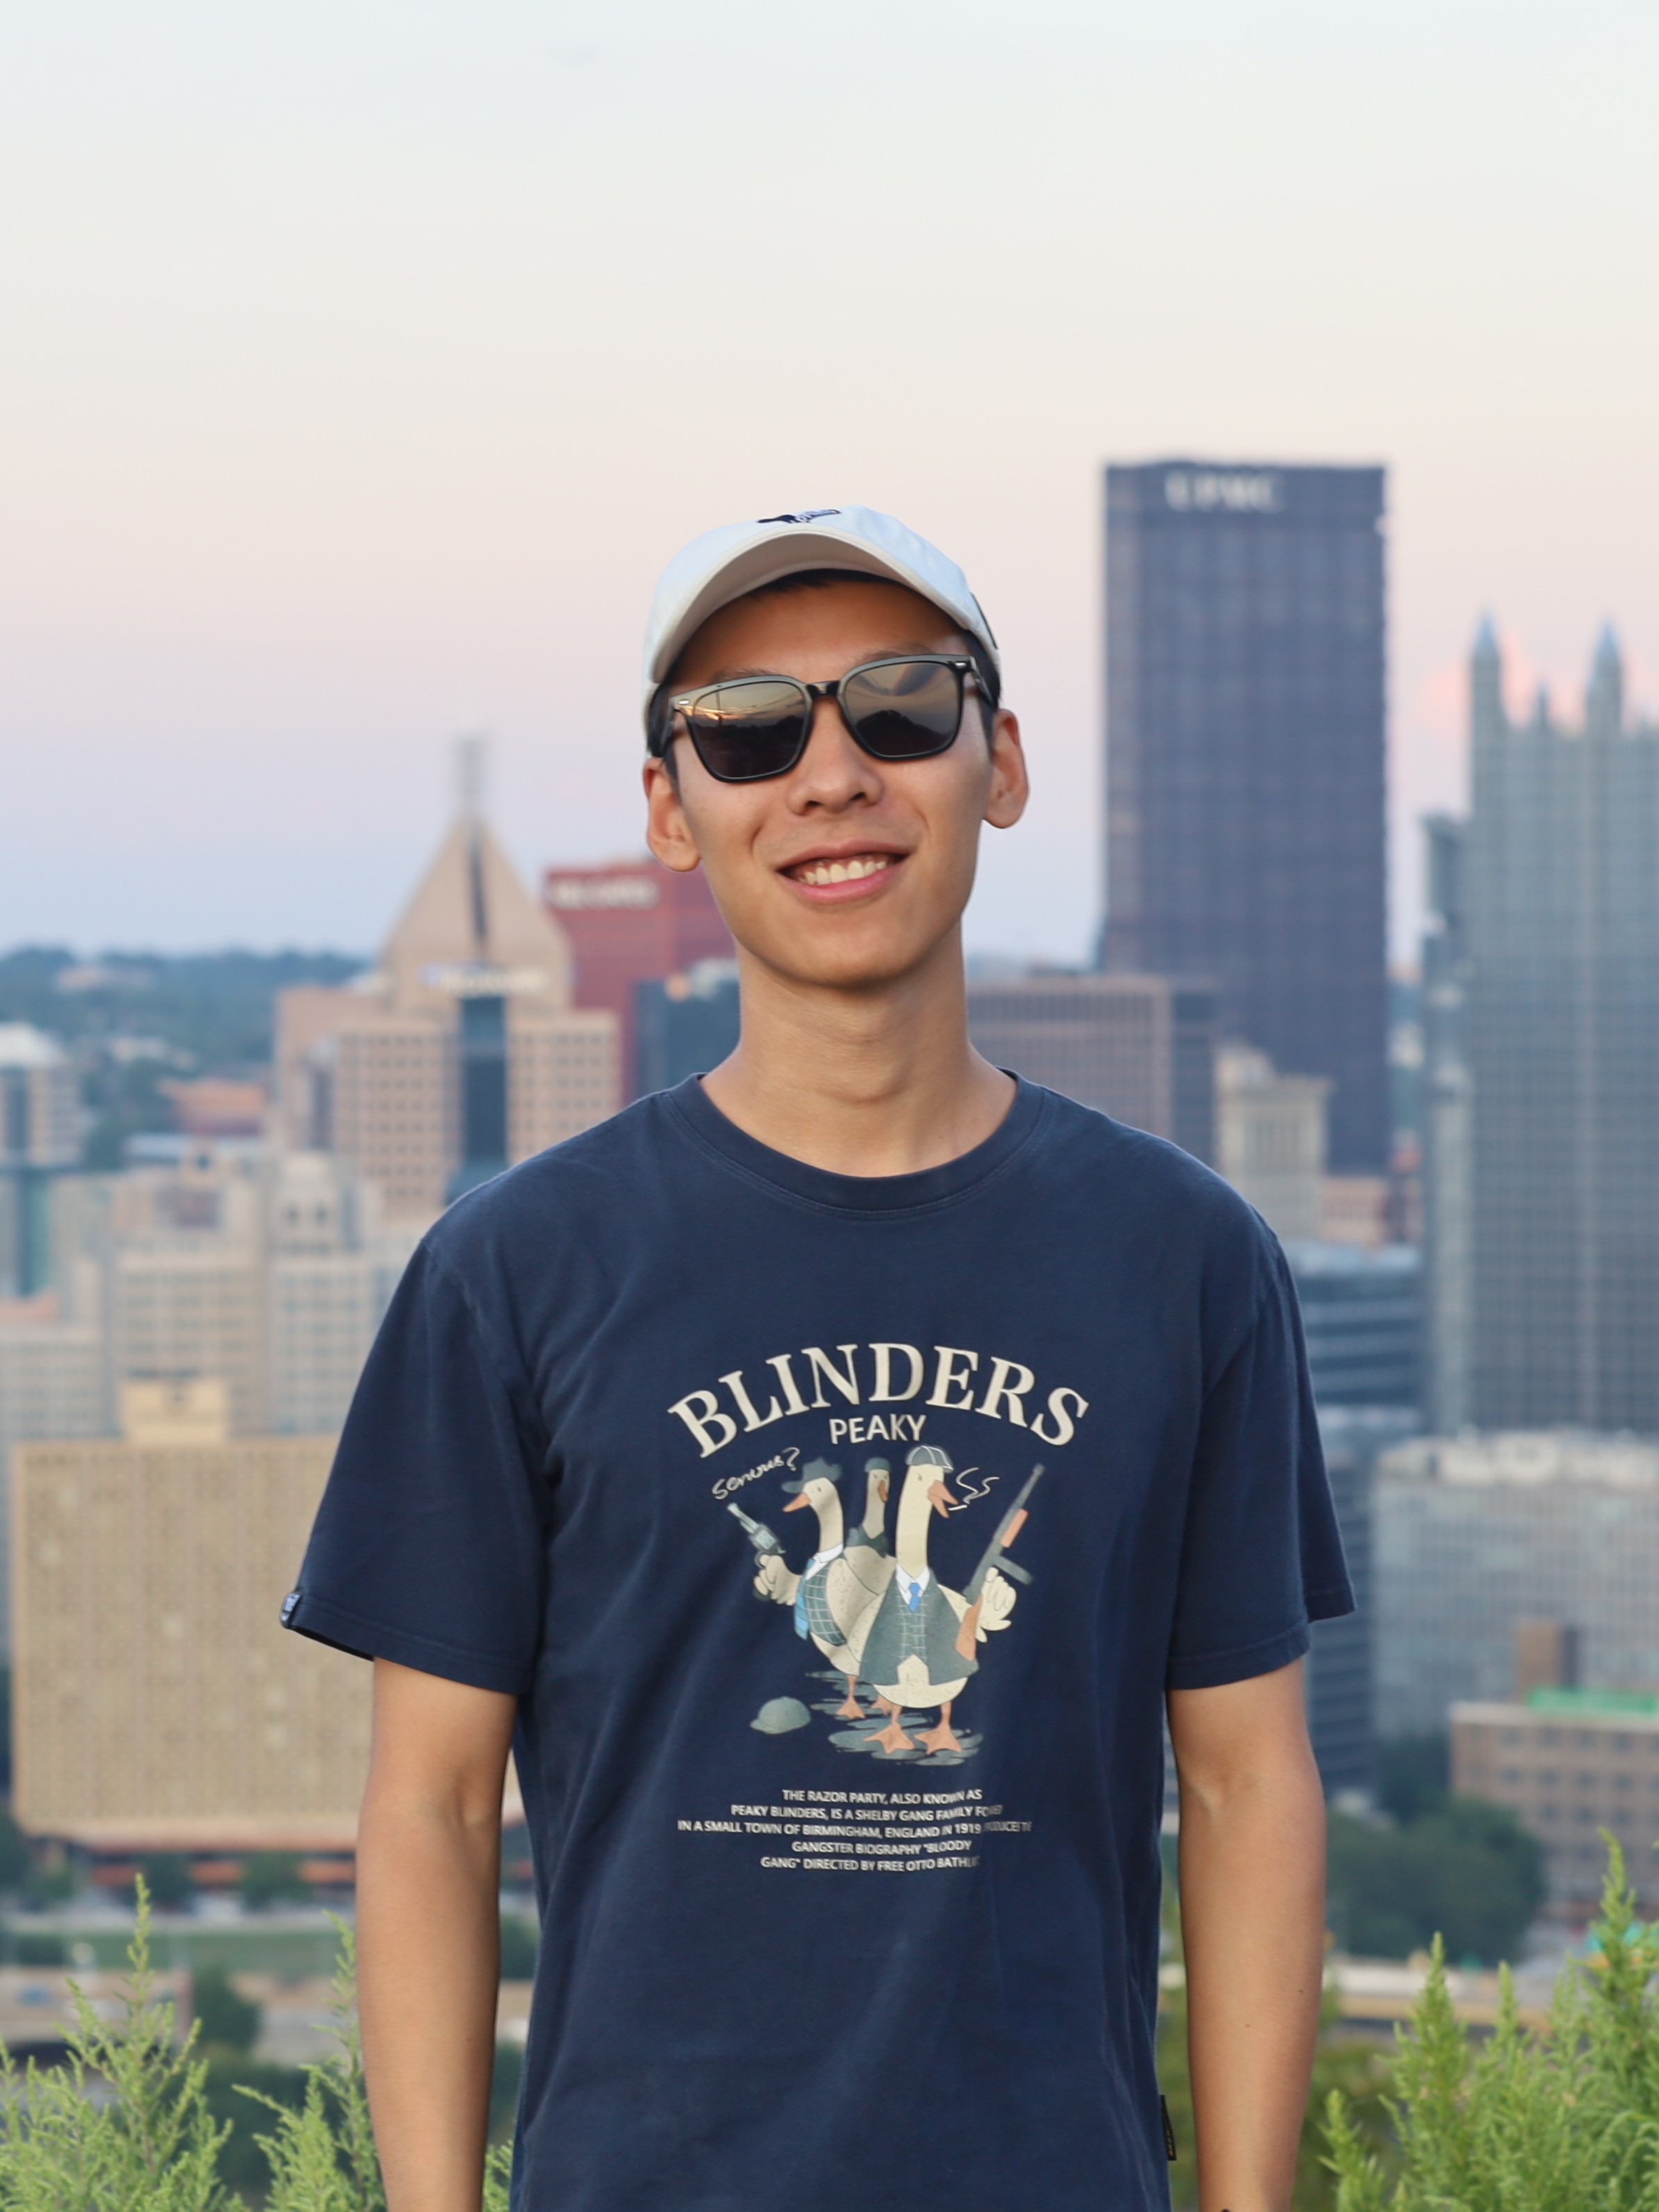
Jichuan Yu received the B.E. degree in mechanical engineering in 2021 from the Department of Mechanical Engineering, Tsinghua University, Beijing, China, where he is currently working toward the Ph.D. degree in mechanical engineering. His research interests include robotics, robot operating systems, vision-based tactile sensing, and robotic motion planning and control. He was the recipient of the Best Paper Award in Advanced Robotics at the 2024 IEEE International Conference on Advanced Robotics and Mechatronics.
Research Interests
- Robotics and control
- Motion planning
- Robotic manipulation learning
Publications
6 associated published works · View on Research
Online Time-Optimal Path Parameterization With Third-Order Constraints Based on Sequential Linear Programming
IEEE Transactions on Industrial Informatics
·
Sep 2026
·
doi:10.1109/tii.2026.3688315
Multi-Priority Reactive Motion Control for Safe and Coordinated Dual-Arm Manipulation in Dynamic Environments
IEEE Robotics and Automation Letters
·
Jun 2026
·
doi:10.1109/lra.2026.3686598
Online time-optimal trajectory planning along parametric toolpaths with strict constraint satisfaction and certifiable feasibility guarantee
International Journal of Machine Tools and Manufacture
·
Feb 2026
·
doi:10.1016/j.ijmachtools.2025.104355
Batch Iterative Dual Optimization for Collision-Free Robot Motion Generation
IEEE Transactions on Industrial Informatics
·
Apr 2025
·
doi:10.1109/tii.2024.3507955
Printing Three‐Dimensional Refractory Metal Patterns in Ambient Air: Toward High Temperature Sensors
Advanced Science
·
06 Aug 2023
·
doi:10.1002/advs.202302479
An iterative contouring error compensation scheme for five-axis precision motion systems
Mechanical Systems and Signal Processing
·
Oct 2022
·
doi:10.1016/j.ymssp.2022.109226